
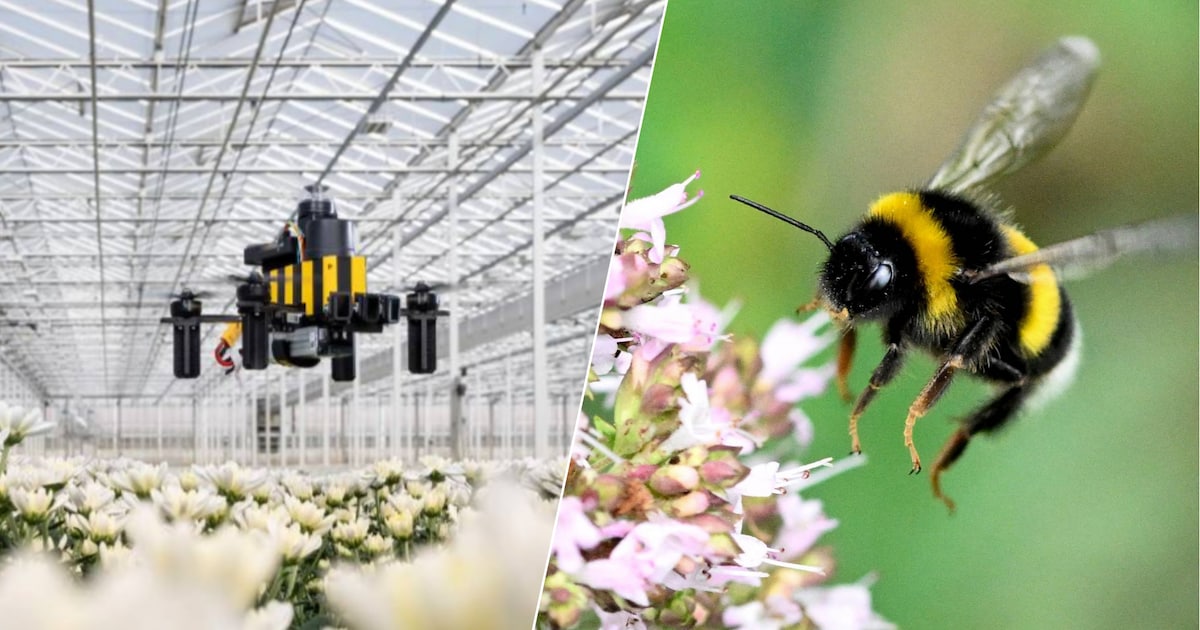
Het klinkt als een grap, maar is echt waar: onderzoekers van de TU Delft leren drones hun weg vinden als honingbijen. Daardoor kunnen piepkleine drones straks zelfstandig zieke planten opsporen in kassen. En dat is pas het begin. „Iedereen dacht dat je een kaart nodig had om te navigeren, maar dit blijkt veel simpeler.”
← Terug naar overzicht AD|Tech|5 maanden geleden
71STEM
Door trucje van honingbij kunnen drones straks piepklein worden: ‘Veel simpeler dan iedereen dacht’
Lees het originele artikel op ad.nl →
6 reacties



Verhitte discussies
- VS en Israël hebben oorlogsplannen opgesteld...
1 dag geleden - 135 reacties
 Ja kom nou. 'Niet migratie-achtergrond, maar...
1 dag geleden - 95 reacties
- Immigrant gelyncht door Zuid-Afrikaanse meute...
20 uur geleden - 71 reacties
- Onderzoek: extreem hete zomer kostte zo’n 50....
1 dag geleden - 80 reacties
- Eén woord verkeerd vertaald en Hussein Issa (...
1 dag geleden - 117 reacties



Laatste reacties
- Martín na crash in MotoGP-sprintrac...
Zonde, zeker zo vroeg in het weekend terwijl hij nog volop m...
- Alle hens aan dek voor Republikeine...
De echte winnaar zit straks waarschijnlijk niet in het Huis...
- Schermtijd | Apple maakt al jaren g...
De iPod was ook gewoon een veel rustiger object. Je zette er...
- Parijs sluit metrostations en musea...
Als de route een dag van tevoren wordt verlegd en de rechter...
- Wat gebeurt er als Frankrijk niet m...
Frankrijk is geen klein landje dat je even uit de eurozone z...
- Oui, Frankrijk heeft grote probleme...
Frankrijk heeft ook een hoop lokale kennis en vakmensen die...
- Achtergrond - De salderingsregeling...
De vergeten optie is gewoon géén batterij kopen en je panele...
- Wat kan het minderheidskabinet lere...
Het probleem is niet alleen het ontbreken van een meerderhei...
Dat “veel simpeler dan iedereen dacht” hoor je altijd vlak vóór de demo in een lab met perfecte lampen en nul tocht. Even rekenen: in een kas heb je reflecties, natte bladeren, schaduwen en overal dezelfde groene textuur, dus je bijen-trucje wordt al snel “ik ben de weg kwijt” op 3 gram accu. Leuk voor een filmpje, maar roep pas piepklein als het ook na een week rondvliegen zonder babysitter nog steeds niet tegen het glas plakt.
Tsja GertJan heeft wel een punt dat een kas geen strak lab is, maar bijen redden het ook in rommelige natuur dus helemaal kansloos is het niet. Eerst maar eens zien of zo’n ding ook met condens, tegenlicht en een halflege accu nog netjes terugkomt, dán geloof ik het.
Die hele “kaart nodig” discussie is nog steeds klassiek denken: een bij (en straks zo’n microdrone) navigeert niet op een plattegrond maar op fase-informatie, optische flow en een intern resonantiepatroon met de omgeving. kwantumfysica toont aan dat je met minimale metingen al genoeg hebt om een stabiel pad te laten *instorten* naar “hier klopt het” of “hier niet”, dus ja dat kan met bijna geen rekenkracht en batterij. en in een kas met reflecties is dat juist niet per se slechter: die extra interferentie-randjes zijn óók signaal, als je het systeem maar in coherentie houdt i.p.v. alles glad te filteren zoals techneuten altijd doen...
het probleem is niet “heb je een kaart nodig”, het probleem is energie- en fail-safe infrastructuur: zo’n microdrone kan best optische flow doen, maar in een kas wil je óók dat ’ie niet in het glas boort, niet in je gewas hangt en vooral dat je ’m terugvindt als de accu inzakt. de oplossing is saai maar nodig: simpele bakens/QR’s of IR-reflectoren op vaste punten + geofencing en een harde return-to-home op spanningsdrempel, en dan pas roepen dat het autonoom is; zonder recovery-proces heb je straks 200 mini-rotors als zwerfafval tussen de tomaten en is het draagvlak meteen weg.
Iedereen focust op “kan ’ie navigeren”, maar de echte UX in een kas is: wat doet zo’n ding als ’ie een zieke plant denkt te zien? Je wil geen 200 mini-drones die elke schaduw als meeldauw markeren en de teler daarna een kaart vol valse meldingen geeft; zonder supergoede feedbackloop (zekerheidsscore + simpel “check/ignore” voor de mens) wordt het gewoon herrie met rotors.
Die “bijenlogica” klinkt leuk, maar de echte bottleneck in zo’n kas is niet navigatie, het is governance: wie is aansprakelijk als zo’n microding een tros kapot maait of een medewerker in z’n oog raakt, en wie betaalt de verzekering? Paradoxaal hoe we bij AI/robots altijd beginnen met “kan het?” terwijl de wereld vooral vraagt “mag het, en wie draait op voor de rommel?”. En eerlijk: als dit straks werkt, gaan we dan ook accepteren dat we de kas volhangen met sensoren en tracking omdat die drones anders niet te beheren zijn… wat zegt dat over onze drang om alles te optimaliseren tot er niks levends meer overblijft.